上周跟着老周去车间盯新上的六轴机械手调试,刚走到工位就听见运维的小年轻拍键盘骂街。装完的臂抓料的时候,小臂会蹭到旁边的立式料架。现场吊着重的机械臂挪位置,光找正、打表就耗了一上午。水泥地凉,蹲久了腿麻。
老周叼着没点的烟蹲在旁边笑,说这要是三个月前在电脑里把流程走一遍,哪至于在这儿吃灰。他说的那个东西,就是运动仿真。
不是3D渲染,是给设备走一遍彩排
很多人把运动仿真和产品外观的3D建模搞混。根本不是一回事。
渲染是给客户看外壳漂不漂亮、表面纹理够不够细腻,最终出个效果图印在宣传册上就行。运动仿真不搞这些虚的。它是把你设计的机械结构、电机额定参数、传动副的实际间隙、甚至工位之间留的安全距离,全部拆成可计算的数值输进去,让数字版的设备先在电脑里动起来——转、抓、抬、落,每一个关节的转角、每一秒的运行速度、每一个动作的负载,都卡着真实加工的公差算。
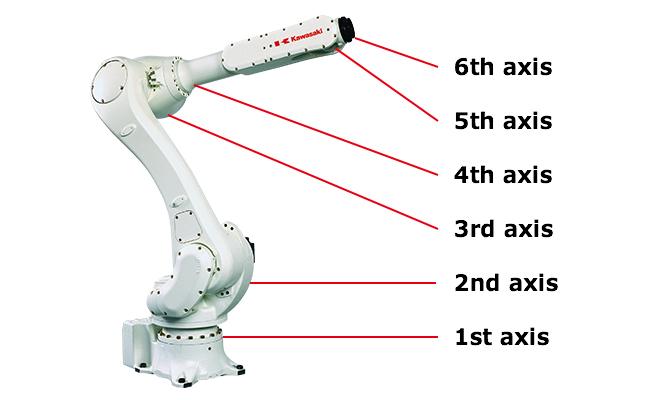
之前听老周聊早年做汽车焊装线的事儿,整线长六十多米,上面排了一百多台焊枪机器人。那时候没普及运动仿真,所有位置都是靠老师傅拿卷尺量、靠经验估。等线体全装完才发现,有两台相邻的机器人在摆焊枪的时候,小臂会直接撞在一起。拆改的成本,够当时半条线的设计费。
你以为这是花钱买经验?真等现场撞碎了伺服电机、刮花了工件表面,那损失的真金白银,够买好几年的仿真软件授权。
算得准的前提,是别把参数当理想值
这行的坑,踩过的人都懂。太多刚毕业的小孩做仿真,把电机的空载转速直接输进去,把齿轮传动的间隙设成0,把导轨的摩擦系数设成0,跑出来的速度曲线平滑得像教科书。结果拿到现场一开机,带载的电机转速掉了百分之十几,齿轮的旷量让末端的定位误差差出两公分。
为啥差这么多?因为真实的车间从来不是理想环境。电机带载的时候转速会掉,齿轮啮合是有间隙的,甚至固定设备的水泥墩子装歪了半度,都会影响最终的运行轨迹。真正能落地用的运动仿真,从来不是算“理想状态下设备能跑多快”,而是算“现实里所有可能出偏差的情况凑到一起,设备会不会闯祸”。
老周说他最烦那种拿着漂亮仿真报告来找他签字的工程师,报告里的安全余量留得比纸还薄。上次见个小孩为了凑设计指标,把结构件的弹性变形设成了刚性,连高速折返时的共振都没算进去。现场一开机,整个线体抖得上面放的M12螺栓都能滚到地上,最后花了三天时间调减震垫,才把震动压到合格值。
说穿了,运动仿真不是越精准越好,是要贴合现场的真实条件。你把参数设得再完美,和车间的实际情况对不上,那就是自欺欺人。
离你不远,不是实验室里的黑科技
别觉得运动仿真就是重工车间里的专属工具,它早就藏在你日常用的东西里了。
你家里的全自动滚筒洗衣机,脱水的时候为啥能做到不晃得满屋子跑?开发阶段早就通过运动仿真算过不同衣物重量下,内筒的偏心量、减震弹簧的形变、甚至家里瓷砖地面的平整度对震动的影响,不然你每次开脱水档,洗衣机都能顺着阳台往卫生间滑。
还有电商仓库里那些跑来跑去的分拣机器人,几百台机器在货架之间钻来钻去,为啥不会撞成一团?前期做路径规划的时候,就是靠运动仿真把每台机器人的运行速度、转弯半径、避让逻辑全跑了几百遍,算出来最优的调度规则,才敢把真家伙放进仓库里跑。
当然,这东西也不是没毛病。现在很多中小工厂觉得一套仿真软件加年服务费小几十万,太贵,舍不得投。但算笔账,上次那个撞料架的机械手,光停线调整、耽误生产的损失,就快赶上小半年的授权费了。
前几天再去那个车间,之前骂街的小年轻已经把新的机械手模型导进仿真软件里,屏幕上的数字臂慢悠悠转了三圈,确认和料架、相邻的设备都没干涉,才敢动手拧现场的固定螺丝。风从车间大门吹进来,带着点切削液的味道,没人再蹲在水泥地上吃灰等调试了。
老周把手里没点的烟塞回烟盒,说以前做设备,都是拿人去试错,现在好了,让电脑先把错犯了,人就少遭点罪。
对,就是这个理。