刀纹废了,真不是伺服参数没调好
刀纹一圈深一圈浅,操作工说“参数没调好”。我盯着示波器上那根抖动的编码器信号,心里骂了一句——又来了。机械导轨没问题。丝杠也换了。联轴器查了三遍。问题在嵌入式系统那层:中断晚了几微秒,任务调度多喘了一口气,总线周期一抖,刀尖就替你写了个歪歪扭扭的签名。
干工业现场久了,会发现一个怪事:很多人选控制器先看主频、看算力、看能不能跑AI。真到多轴插补、力矩前馈、探针触发这些场合,算力早就过剩。❗ 最怕的是“不确定性”。不是慢,是快一下、慢一下。嵌入式系统如果做不到确定性,主频再高也白搭。
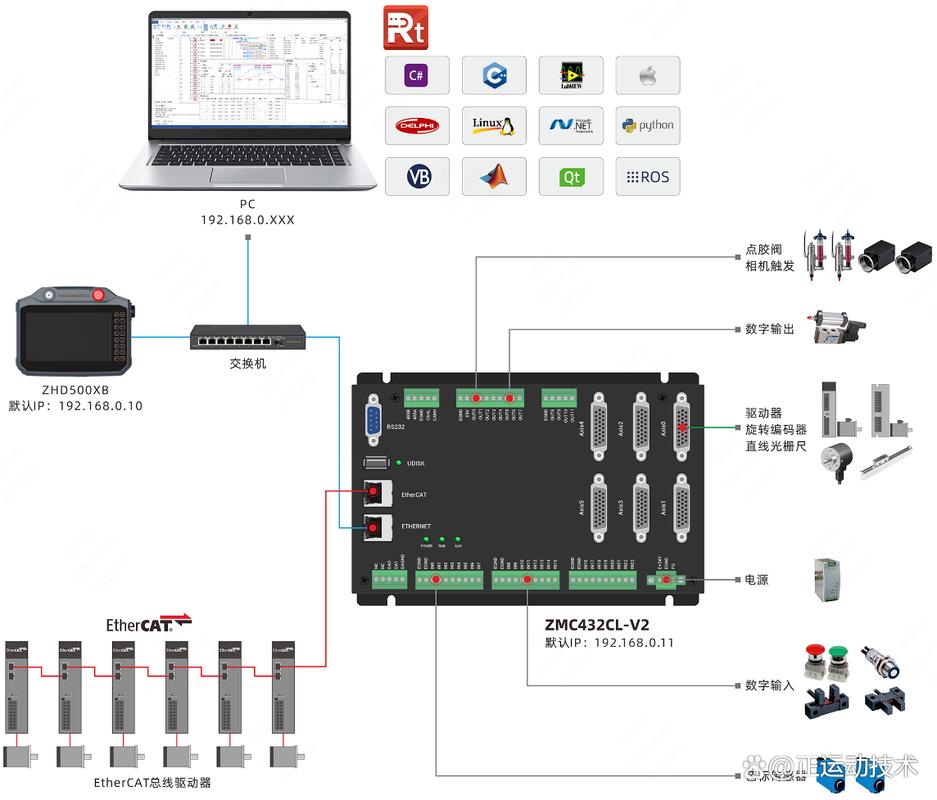
我见过一台雕铣机,换过伺服、改过增益、重装过系统,刀纹依旧。后来把控制周期中断引脚拉出来一看,好家伙,每隔几十个周期就多抖一次。原因不复杂:网卡中断合并没关,CPU 偶尔进低功耗,嵌入式系统的实时任务被活生生拖了一拍。现场就这么残酷。
硬实时不是跑得快,而是每次都能按时到
消费电子卡一帧,你顶多骂一句。工业控制卡一周期,刀具可能崩,工件可能废,甚至撞机。硬实时的定义很朴素:截止时间之前必须完成。偶尔完成不算,最坏情况下也要完成。这个“最坏情况”才是嵌入式系统设计里的鬼门关。
拿运动控制来说,位置环、速度环、电流环像三层齿轮。电流环通常最快,常见在几十微秒量级;速度环和位置环按控制器和工艺配置,从几百微秒到几毫秒都有,具体查厂商手册。每层都要在固定节拍里拿到最新反馈、算完、输出。中间只要有一次被中断风暴拖住,或者被缓存未命中坑了,抖动就冒出来。
问:嵌入式系统上跑 Linux 能不能做硬实时?
答:能,但得看你能忍多大抖动。标准 Linux 不是硬实时系统。PREEMPT_RT、CPU 隔离、中断线程化、优先级继承这些手段能把最坏延迟压下去,可具体压到多少,和 CPU、芯片组、BIOS、驱动质量强相关。别信宣传页,拿 cyclictest 和你的真实负载去测。测完再决定。
RTOS 也不是万能药。任务优先级排错,照样翻车。优先级反转、中断里干活太久、关中断时间过长,这些都是老坑。💡 一个经验:先量出最坏中断关闭时间和最坏任务切换时间,再谈控制周期。平均值好看没用。
EtherCAT、CANopen、TSN:周期一到,谁说了算
分布式系统更麻烦。控制器本地算得再准,数据从从站绕一圈回来,时间也得对得上。EtherCAT 的分布式时钟通常能做到不错的同步,但布线、从站芯片、DC 模式、参考时钟选择,任何一环拉胯,抖动都会放大。

CANopen 呢?成本低,抗干扰有优势,可带宽和同步精度摆在那里。适合某些轴数不多、节拍不狠的设备。别拿它硬刚高速插补。Profinet IRT、TSN 也在往确定性走,但交换机配置、流量整形、时钟同步全是细节活儿。
现场常见一幕:工程师盯着主站日志说“周期很稳啊”。一测从站输出,抖了。为什么?主站任务优先级高,从站中断被别的外设打断;或者网卡中断合并没关;又或者 CPU 进入低功耗状态,醒来时黄花菜都凉了。嵌入式系统要抠到这种程度。烦,但没办法。
选型时别只盯主频,先问三个问题

我见过太多“高配低能”的方案。SoC 八核,跑起来还不如一颗老实巴交的 MCU。为什么?核多了,缓存一致性、内存带宽、外设总线争抢全来了。实时任务和 Linux 应用挤在一起,像早高峰地铁。
- 最坏中断延迟是多少? 不是典型值,是数据手册里的最大值和实测值。
- 有没有独立核或独立通道留给实时任务? 双核锁步、R5/M 核、PRU、FPGA 硬逻辑都算。
- 工具链能不能看时序? 没有 trace、没有逻辑分析仪接口,调试全靠猜,太痛苦。
说实话,单核 MCU 在确定性上常常更省心。它简单,可预测。多核 SoC 性能强,但要把隔离做好:CPU 亲和性、缓存分区、内存带宽限制、中断绑定。少一步,抖动就来找你。
问:那用 MCU 还是 SoC 跑嵌入式实时控制?
答:看轴数、算法复杂度和通信需求。少轴、高确定性、成本敏感,单核或双核 MCU 很合适。多轴、带视觉、带边缘计算,SoC 更顺手,但必须把实时域和非实时域分开。别让一个日志打印把控制周期拖垮。
看门狗、EMC和那些让你半夜爬起来的事
嵌入式系统到了车间,不是实验室那套。变频器、伺服、接触器、继电器,全在打架。EMC 没做好,ADC 采样飘,编码器丢脉冲,通信误码。看门狗能救死机,可救不了时序抖动。接地、屏蔽、滤波、隔离,这些老生常谈的东西,少一样都可能在客户现场爆炸。
还有电源。DC/DC 纹波大,CPU 降频,实时任务直接超时。别问怎么知道的。问就是流过泪。
✅ 我的建议很土:先保证最坏情况可测,再保证最坏情况可控。控制周期、总线周期、中断延迟、任务切换,全部留余量。余量不是浪费,是给现场电磁干扰和温度漂移买的保险。
调试现场:示波器和逻辑分析仪比嘴硬
争论“是不是控制器问题”没意义。把 IO 翻转出来,把周期中断引脚拉出来,把 EtherCAT 帧触发信号引出来。三根线一夹,谁抖谁不抖,一目了然。逻辑分析仪抓长窗口,示波器看微秒级边沿。配合 CPU trace,能定位到具体函数和中断。
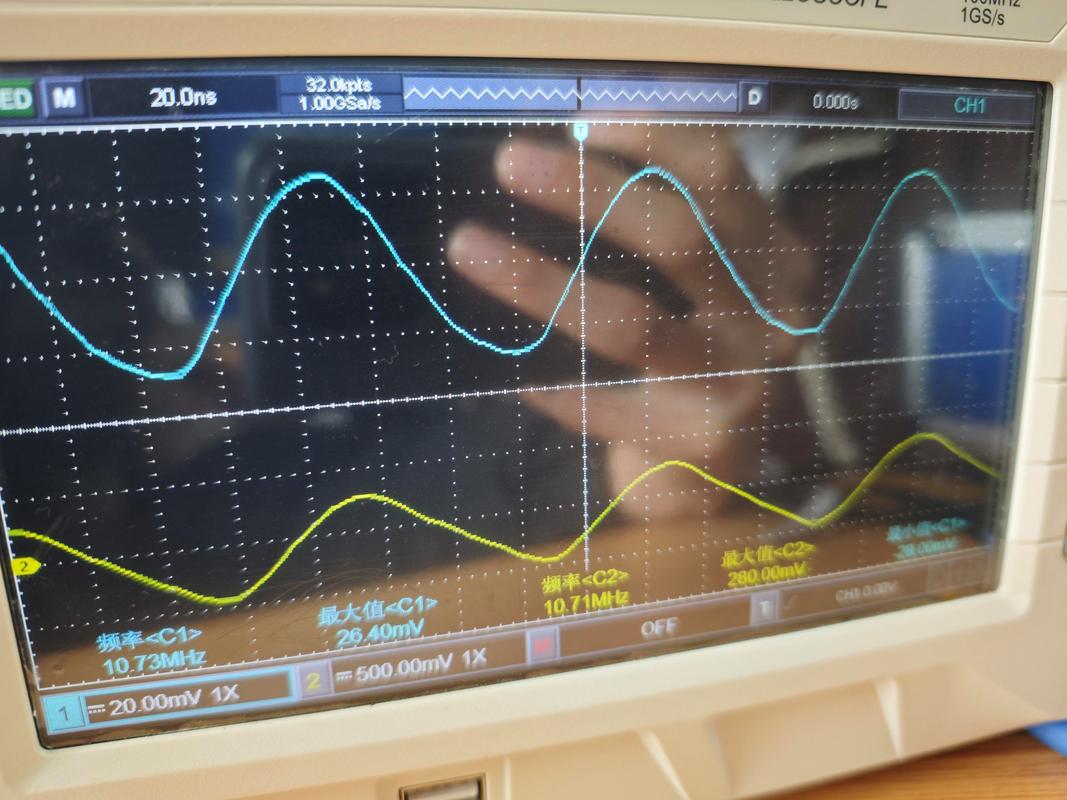
有时候问题不在软件。网线屏蔽层没接好,伺服驱动器固件版本有 bug,从站 DC 模式配错,都能让曲线跳舞。别迷信“代码没问题”。现场专治各种不服。
如果让我给工业嵌入式系统的实时性提几个醒:先抓确定性,再抓算力;先抓最坏情况,再看平均性能;先抓隔离,再谈多核并行。顺序反了,项目就容易反复。
刀纹不会骗人。它把嵌入式系统里那些看不见的微秒,全刻在工件表面上。想让它好看?先把抖动摁住。真的。