机器停着,先查地脚
车间里刚停线。六轴臂举着焊钳,半天不动。伺服嗡一声,抱闸锁死。老周蹲下,拿水平仪往底座上一搁。气泡偏了一格。别笑,一格。整条线后面全是废件。
我干机械这行二十年,见过太多人一上来就问:你这机器人几轴?负载多少?重复定位精度几个丝?问得都对。可机器人技术落到地上,常常先卡在一颗地脚螺栓上。混凝土基础没养护够,垫铁没研平,预紧力随手一打。机器人一加速,底座就在那儿扭。编码器以为自己转到了,焊枪其实偏了。程序里坐标是漂亮的。现场是歪的。
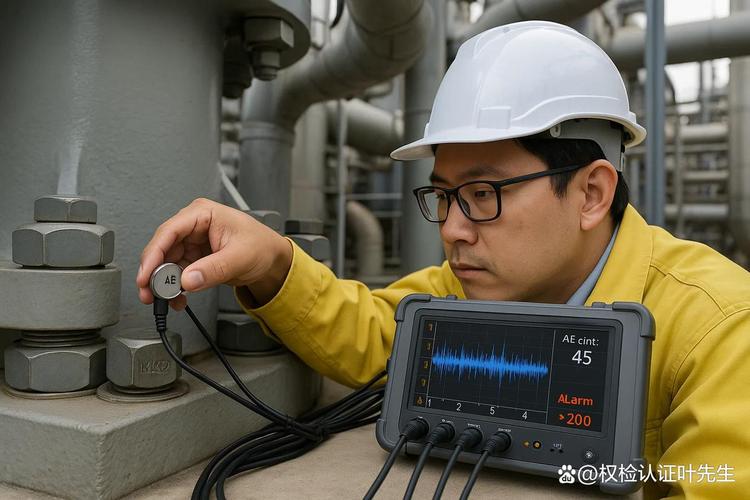
机器人技术这个词听着大。拆开看,就是伺服电机、减速器、编码器、控制器、末端执行器,再加一堆线和安全逻辑。伺服电机出力,减速器把转速换扭矩。RV减速器、谐波减速器,名字不同,干的活差不多:让关节既能扛,又能细。编码器贴在电机尾巴上,报角度。控制器在柜子里算轨迹。柜子风扇呼呼吹,滤棉半个月不洗,温度就往上窜。热了,零点漂。漂多少?看结构,看散热,看车间有没有西晒。
现在网上视频多。机器人跳舞,后空翻,拧螺丝。看着热闹。到车间,师傅先听声音。减速器有咔哒,可能齿面伤。伺服有高频啸叫,可能增益没整定好。拖链里线缆断了一芯,报警时有时无。你能说它不智能?它连自己哪儿疼都说不清。所以别急着聊大模型。先把润滑脂牌号对一遍。把线束固定座装正。把安全门开关调好。
抓手那点事,比手臂还磨人
机器人本体是胳膊。干活靠手。末端执行器——夹爪、吸盘、焊枪、拧紧轴。抓纸箱,真空吸盘加气路。抓缸体,两指夹爪,指面淬火。抓易拉罐?轻了飞,重了瘪。力控得盯着。气路里一个电磁阀慢半拍,节拍就丢。丢一个节拍,整线等。
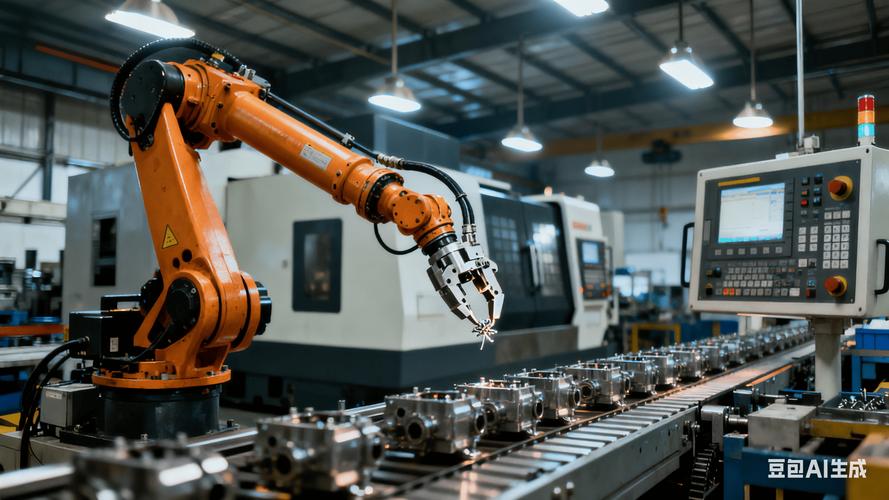
视觉也常见。相机拍一下,算像素坐标,转成机器人坐标。手眼标定没做准,抓偏两毫米。两毫米在手机装配里,能刮花外壳。传送带跟踪更难。编码器读带速,机器人得边走边抓。皮带打滑,跟踪就飘。有人问,为什么不直接上人工智能?我回一句:产线要的是稳定重复,不是每次给你惊喜。惊喜在车间里约等于停线。
举例?汽车焊装线上,机器人抓着焊钳打点。节拍通常按秒算,可查厂家节拍表。3C装配里,小臂伸进机箱锁螺丝。物流分拣里,吸盘一抓一放,几千次。三类,够了。再说就成产品手册。
一致性,才是难啃的骨头

单台机器人能跑,不算本事。一百台一个样,才叫制造。零件公差、装配工装、拧紧顺序、润滑脂克数,差一点,关节刚性就变。减速器对装配环境挑剔。灰尘、铁屑、手上的汗,都可能让寿命打折。密封圈装歪,跑几百小时开始渗油。渗油不一定停机。它慢慢滴,地上黑一小片。夜班师傅拿纸板垫着。第二天早班,继续干。
控制器那边也一堆事。伺服参数整定,像老式化油器。比例高了抖,低了肉。加减速曲线太陡,机械撞。太软,节拍长。EtherCAT周期、PLC扫描、安全响应,都得算。安全光栅挡住一次,停。复位。再挡,再停。没人喜欢,可安全不能省。
常见误解:机器人不是人。它不知道疼,也不会自己收拾烂摊子。重复定位精度不是绝对精度。样本上通常写正负几个丝,条件写着常温、空载、预热后。你让它扛着偏心负载,在四十度车间连班转,它照样给你脸色。另一误解:机器人一上,人就闲着。实际上,编程、示教、维护、换抓手,活更细。以前靠手感,现在靠数据和记录。
往后看,先让下一班不倒
协作机器人、移动机器人、人形机器人,都在往前拱。仓库里AGV拖着货架跑。咖啡店里机械臂摇奶茶。医院里送药。看着近。真进车间,门槛还在:地板平不平,门框够不够宽,电池撑不撑一个班,维护谁来做。人形机器人?先看它摔一跤,能不能自己爬起来,不碰倒旁边料架。难。
对普通人,机器人技术影响已经在了。你买的手机,可能被机器人点过胶。你收的快递,可能被分拣臂扫过码。你吃的药,可能在包装线上被机械手装过盒。感觉不到,是因为它没上热搜。它就在铁皮围栏后面,一圈一圈走圆弧。

夜班。机器人又走圆弧。焊花落在挡板上,噼啪。老周端着茶,盯一眼电流表。他说,别管它像不像人。明天早班,它别停,别偏,别把上一道工序的件摔了。就这点要求。听着简单。做起来,全是活儿。