车间里那台敢碰人手的协作机器人,到底藏了多少门道
2026-10-23 21:07:47 作者:网编
分类:文章
刚跨进宁波那家做汽车内饰的车间,焊烟净化器的低频嗡鸣还裹着热风往脸上扑,就看见穿藏青工服的张师傅,胳膊直接伸到旁边机械臂的运动轨迹里。那臂没停。也没夹到他的手指。就这么慢悠悠晃着,把胶枪顺着门板的凹槽走了个笔直。
那层“感知”,才是敢碰人的核心
以前的工业机器人不是这样的。全身上下被半人高的黄黑围栏圈着,谁要是敢跨进去,轻则触发急停报一串错误代码,重则被高速运动的臂扫到——我亲眼见过早年有个五金厂的工人,赶时间跨围栏拿掉在地上的料,被六轴臂扫中胳膊,住院仨月。
协作机器人不一样。它的外壳是倒了圆角的铝合金,摸上去凉冰冰的,没有突出的螺栓头,关节里嵌的六维力传感器,灵敏度通常能到0.1牛的阈值——大概就是拿一根鹅毛蹭它的外壳,它都能感知到外力的方向和大小,该减速减速,该停就停。
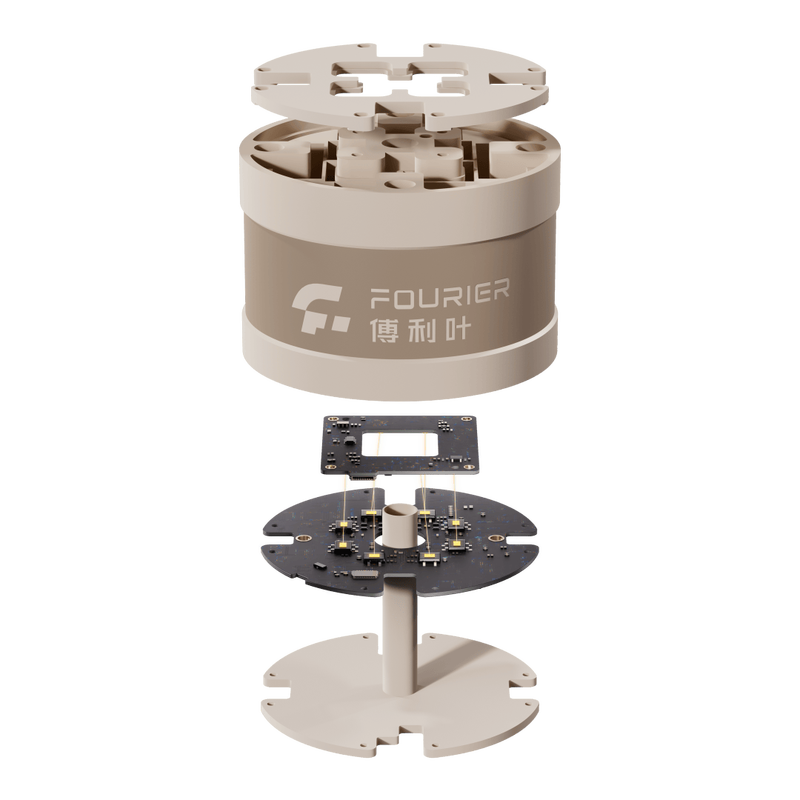 协作机器人关节内置六维力传感器拆解实物图
别信销售吹的什么“全柔性安全皮肤”,扯犊子。它的传动结构还是钢的谐波减速器,硬邦邦的。只是从设计之初,就把“跟人共享工位”当成了核心要求——没有尖锐的棱角,没有高速的运动段,力觉的响应速度比人眨眼还快。有次跟调试工程师蹲在地上看参数,他拿扳手轻轻敲了下臂的侧面,那机器人停的速度,比我家狗听见开罐头的反应还快。
装它的师傅,比装普通机器人多耗三倍时间
普通工业机器人的安装流程简单得很。接上线,把提前编好的路径程序导进示教器,跑个三趟校准精度,半天就能正式上岗。
协作机器人不行。
最磨人的是力控参数的现场标定。没有放之四海而皆准的公式。你是在塑料厂拧塑料卡扣,还是在电子厂插精密接插件,还是在食品车间给月饼压花,负载不一样,接触面的摩擦力不一样,甚至车间里的温度变了,金属件的热胀冷缩都会影响力传感器的读数,对应的力阈值就得重新调。
去年跟一个干了八年安装的王师傅去陶瓷厂装设备,一开始参数设得太灵敏,车间空调风直吹到臂上,机器人都能抖三抖,停在原地半天不动;后来把阈值调高了点,又太钝,捏薄瓷杯的时候直接把杯壁捏出了裂纹。前前后后折腾了整整三天,比装三台普通工业机器人花的时间还多。王师傅坐在地上擦汗,吐槽说这东西比他家上小学的娃还难教,得顺着毛摸,急不得。
 车间调试员手持示教器标定协作机器人力控参数现场图
这东西说起来也不算新发明。算起来快二十年了,最早是丹麦的团队搞出来的。真的。一开始国内的制造企业都不买账,觉得机器人就该在围栏里干重活、跑高速,跑出来跟人凑什么热闹。直到这几年中小厂的订单越来越碎——今天做五百个汽车卡扣,明天做两千个快递缓冲垫,后天要给客户的定制家具拧五十个螺丝,要是用普通机器人,拆围栏、重写程序、校准路径,光折腾就得两三天,订单都做完了。协作机器人就灵活多了,你直接抓着它的臂走到起点,按个示教键,再拉到终点,它自己把路径记下来,重定位精度通常在±0.03毫米,这个数查公开的行业标准就能对上,不是瞎吹的。
它不是来抢饭碗的,是来接没人愿意干的活
 它不是来抢饭碗的,是来接没人愿意干的活
总有人说协作机器人普及了,工人就要失业。
真到车间里看一圈,根本不是那回事。
就说刚才那家汽车内饰厂,以前涂胶的工位谁都不愿意待。胶水里的挥发性溶剂熏得人嗓子疼,夏天穿密不透风的防静电服,站两个小时后背全湿,每个月都要换三波工人,根本留不住人。现在协作机器人守在那个工位上,拿着胶枪匀速走,胶线的宽度误差比最熟练的老工人涂的还稳。张师傅就站在旁边,把涂好胶的门板递到下一个工位,不用凑在胶味里熏,下班还能赶去接孙子放学。
还有那个做陶瓷杯的厂,以前上釉的工序,要把杯子在釉桶里匀速转三圈,力道轻了釉挂不住,重了流釉,练一个熟练工得半年。现在协作机器人托着杯子转,力道恒定,工人就负责把生杯子挂上去、拿下来,不用再费神控制手上的劲。
当然它也有局限。通常负载也就十公斤顶天,搬不动重型的铸铁件;运动速度比普通工业机器人慢一半还多,真要让它在满负荷的大流水线抢节拍,它真跑不过。不过话说回来,要的就是它慢啊。快的、重的、危险的,本来就该在围栏里由高速机器人干;慢的、轻的、有味道的、伤手的,才是它该待的地方。
那天从车间出来,张师傅坐在休息区喝冰红茶,瓶子上的水珠顺着指缝往下滴。他说以前刚听说要上机器人的时候,晚上翻来覆去睡不着,怕自己干了二十年的涂胶手艺没用了。现在才发现,以前站八个小时涂胶,下班连说话的力气都没有,现在站着递料,腰不酸了,嗓子也不疼了。风从车间大门吹进来,带着点外面樟树的味道,那台协作机器人还在工位上嗡嗡转,胶枪走的线直溜溜的,一点不晃。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:
车间里那台敢碰人手的协作机器人,到底藏了多少门道
文章链接:https://www.zystgy.cn/a/62588