上周蹲在长三角某汽车零部件厂的总装线边上,脚边的铁屑还没扫净,就撞见个老操作工蹲在工位旁骂娘——他跟那台站了三年的装配机器人较上劲了。
那铁臂抬起来的时候没有一点晃,末端的电批头对准塑料卡扣的位置,“咔”的一声压下去,扭矩到了就立刻抬臂,整个动作连0.5秒都不到。旁边的老周擦了擦手上的机油,说以前他干这活,一天拧1200个卡扣,指节的腱鞘囊肿犯了要贴三天膏药,现在这台机子站在这,三班倒连轴转,半年没喊过累。
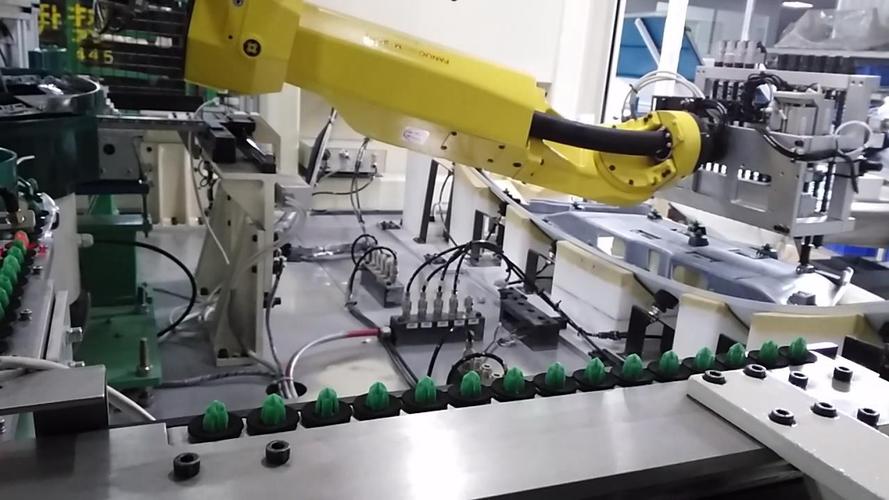
别以为它就是个力气大的铁疙瘩。它最金贵的地方,根本不是臂展多长、能扛多重,是末端那套能感知“力道”的反馈系统。
很多人第一次见总觉得,不就是把程序输进去,让它按固定轨迹走嘛——真不是,车间里的零件从注塑机出来,每一个的尺寸公差都在0.1毫米上下浮动,要是死按坐标走,轻则把塑料壳子捅裂,重则把里面的铜端子顶歪,整批件直接报废。
这时候就看出差别了。
以前的老款装配机器人硬邦邦的,碰到硬点就使劲压,现在带六维力传感器的机型,压下去的接触力到3牛的时候就自动切进给速度,碰到稍微凸出来的毛刺,不会硬怼,会顺着弧度滑过去。说真的,上次我在深圳的消费电子厂见着个新手调试员,把力控阈值设成10牛,一上午捅坏了200多个手机中框,被线长追着骂了半层楼。
拧螺丝的力气,真不是越大越好
很多人挑装配机器人的时候,第一反应是看最大扭矩有多大,好像拧的越紧越靠谱。其实真到了装配工位上,扭矩大了反而是麻烦。拧塑料卡扣的时候,扭矩过大会直接把卡扣的根部拧裂;拧电路板上的接线端子,扭矩过大会把铜端子的螺纹直接滑丝;哪怕是拧金属部件的螺栓,扭矩超了半个等级,螺栓的预紧力太大,运行半年就会出现疲劳断裂,到时候修都修不过来。
现在的机型,扭矩控制精度通常能到额定值的2%,这个数值是可以查行业公开资料的,不是瞎吹。压下去的时候力道慢慢升,到了设定值立刻停,不会多拧半圈。
看不见的精度,全藏在不起眼的细节里
很多人看机器人在工位上飞转,觉得精度是臂本身的伺服电机决定的,其实大半的精度,都藏在你看不见的衔接环节里。之前帮个做大家电的厂调装压缩机的工位,那压缩机的接线端子,比大米粒大不了多少,要对准的插座孔偏差不能超过0.05毫米——差不多是一根头发丝直径的三分之二。
刚开始调试的时候,臂的定位是准的,但是传送带过来的压缩机,每一个的摆放角度都有个两三度的偏差,直接怼上去就把针脚弄弯。后来在臂的侧边加了个200万像素的视觉相机,零件刚进到工位范围,相机先拍个照,算出零件的实际角度和位置,把坐标偏移量实时传给臂的控制系统,再动。
快得你眨个眼的功夫,活就干完了。
别把它想成能通吃所有工位的“万能手”
总有人说,装了机器人就可以把一线工人全换掉,省下来的成本够赚回设备钱。真在车间待久了就知道,这话半分不靠谱。
你看车间里,哪个装配机器人旁边不是守着个穿蓝工服的师傅?要换适配不同零件的工装,要清掉定位台上落的铝屑和塑料毛边,要在出现卡料的时候伸手把卡在轨道里的零件取出来——上次我见个机器人因为卡了个小螺丝在导轨缝里,硬扛着拧了三分钟,把整个工装座都拧歪了,最后还是旁边的师傅拿改锥把螺丝挑出来才恢复正常。
不过话说回来,这东西确实把工人从最熬人的工位上解放出来了。以前那种需要反复弯腰抬几十斤的部件、天天重复同一个抬手拧螺丝的动作,干个三五年腰就直不起来的活,现在换了机器人,工人不用再受那个罪,转去做调试、做巡检,手上的机油还是一样的,但是下班回家不用再扶着腰爬楼梯了。
也不是所有活都适合上装配机器人。比如那种一年只做几百件的定制重型设备,算下来反复调试机器人的钱,比请个有三十年经验的老师傅干十年的工资还贵,谁傻了去凑这个热闹!
昨天傍晚在车间门口碰到老周,他揣着个印着厂标的搪瓷缸子,说现在下班回去不用再拿热水泡手了,腱鞘炎的毛病这半年都没犯过。远处工位上的铁臂还在一下一下压着卡扣,咔哒,咔哒,声音比以前车间里满屋子此起彼伏的拧螺丝声,顺耳多了。