上周刚陪江苏一家自主品牌的焊装线项目组熬了三个通宵。
凌晨三点的车间,焊枪溅出来的弧光把人眼睛晃得发花,负责设备的张工蹲在地上薅头发——刚过SOP的第一条线,62台工业机器人,三天里因为焊枪沾渣、轨迹偏移、抓手匹配错件,已经停了17次。
每次停线都是按分钟算钱的。
焊装线的工业机器人,真不是买回来装上就完事
很多人对工业机器人的认知还停留在“参数达标就能用”的阶段:只要重复定位精度够、负载够、价格比别家低,签完合同等送货上门就行。
大错特错。
工业机器人的标称精度,是在额定负载、标准惯量、常温25℃环境下测出来的实验室数据,不是你现场焊钳挂上去跑8小时的实际精度。之前接触过的一个项目,当时选型的时候光盯着±0.02mm的重复定位精度参数,觉得比别家±0.05mm的配置划算,结果到了现场挂完焊钳跑了三个月,零点偏移快到0.3mm了——因为方案阶段根本没算上焊钳的负载惯量匹配,减速器的磨损速度比设计预期快了一大截。
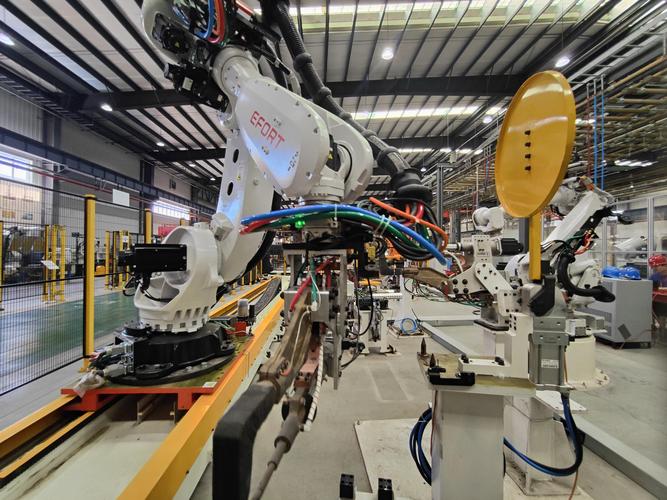
问:我们当时买机器人的时候,供应商已经把焊钳的重量报给他们了,为什么还要单独算惯量匹配?
答:因为90%的供应商在做方案匹配的时候,只会算静态重量,不会算动态运动过程中,焊钳张开、闭合、焊接压力变化带来的瞬时惯量冲击。举个例子,120kg的焊钳,静态挂在机器人第六轴上,只要负载够就没问题,但如果焊钳的旋转中心离第六轴法兰面超过250mm,再加上焊接时600N的压合力带来的反作用力,机器人减速器的磨损速度会比设计值快至少40%——这个数据是我们跟踪了国内4个主机厂焊装线的实际运维记录算出来的,不是实验室拍脑袋的数。
别让现场的小细节,变成量产时的大事故
调试阶段大家的注意力全在轨迹能不能跑通、焊点能不能对准上,很少有人留意现场环境对机器人的长期影响。
说出来你可能不信,我们见过最离谱的现场,调试完的机器人管线包直接搭在焊钳的电缆上,跑了半个月,管线包被焊渣烧穿了三个洞,里面的动力线露着铜丝,差点把巡检的师傅电到。还有的线体把机器人的安装底座直接打膨胀螺栓固定在车间地面上,旁边的输送线每次过白车身的时候,地面的震动会让机器人的零点慢慢飘,一开始调一次能撑一周,后来变成一天要调两次,运维的师傅跑上跑下,累到连喝水的功夫都没有。
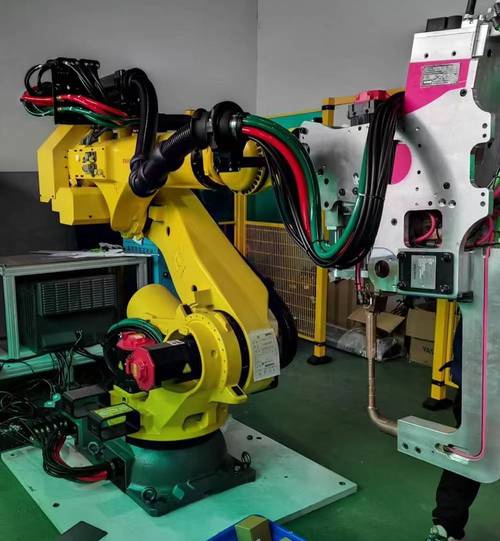
问:我们给机器人都加了防护衣,管线包也选了带耐磨层的,为什么还是容易坏?
答:因为很多防护措施只防了焊渣,没防运动过程中的拉扯和摩擦。比如管线包的固定点离机器人第六轴太近,运动到最大角度的时候,管线包被扯得紧紧的,长期下来不管多厚的耐磨层都会磨穿。还有人把防护衣直接裹在机器人本体的散热栅格上,夏天车间温度本来就有35℃,机器人内部的电机温度直接飘到90℃,触发过热保护,动不动就停。
投产前的最后一次校验,别省那两天时间
太多项目为了赶SOP节点,所有调试都在空载或者空跑状态下完成,根本没带着实际的白车身跑满连续8小时的量产测试。
说实话,很多项目组的心态就是“先过了验收再说”,反正验收完了供应商的人就撤了,后面的运维团队擦屁股。
💡 我们给所有合作的项目组提的要求是,量产前的校验,必须至少连续跑满3个8小时的班次,每个班次要统计所有机器人的故障次数、轨迹偏移量、负载电流值,不能光看“能不能动”。
✅ 要把所有常见的故障模拟一遍——比如突然断气、突然掉电、焊枪沾渣,看看机器人的响应是不是符合设计要求,别真到量产的时候遇到问题,手忙脚乱。
别觉得这些测试麻烦。
算笔账你就知道了。
一台工业机器人停线1分钟,对应整条焊装线的产能损失大约是2台白车身,按一台车的平均利润算,停10分钟的损失,够你做三次完整的连续校验测试。
很多人觉得零点校准就是用定位销把机器人的轴卡到固定位置就行,根本没考虑车间温度的影响。比如早上刚开机的时候,车间温度是20℃,机器人本体的温度也是20℃,校准完跑了4个小时,车间温度升到38℃,机器人本体因为连续运动,温度升到50℃,金属材料的热胀冷缩,会让零点偏移差不多0.05mm——如果你的焊接精度要求是±0.1mm,这点偏移刚好够你焊偏一个焊点。
别不信,我们去年遇到的一个焊点虚焊的问题,查了整整一周,最后发现就是夏天中午车间温度太高,机器人热变形导致的轨迹偏移,调整了零点的温度补偿参数之后,问题直接解决了。
上个月去重庆的一个新线体看,人家的项目组在投产前,专门安排了两个运维的师傅,跟着调试团队跑了整整一周,把每个机器人的常见故障处理方法都摸得门清,投产后第一个月的机器人稼动率冲到了98.2%,比同行业的平均水平高了差不多5个百分点。
哪有什么突然掉链子的机器人。
无非是之前省的那些步骤,最后都变成了投产时的坑。