2026-10-07 15:08:44 作者:网编
分类:文章
刚进豫北那家饲料厂的成品车间,扑面而来的粉尘里,我最先注意到的不是轰隆的生产线,是角落那个伸着胳膊晃来晃去的铁家伙。半小时不到,半拖车的空位置,已经整整齐齐堆了二十层编织袋,缝口齐整得像用尺子画过线。原来干这活的三个老工人,正蹲在边上抽烟唠嗑。
码垛不是堆箱子那么简单
很多没进过车间的人听了,第一反应就是不就是堆货吗?有什么难的?真干过就知道不是这么回事。生产线一分钟出二十多袋,人快赶不上。堆个七八层就累得直不起腰,稍微手晃一下,下层偏一公分,十层就歪出去十公分,铲车一撞就倒,一整托盘货就得重新搬,耽误事还毁货。
不同的货,要求完全不一样。硬纸箱装的饮料,棱棱角角好抓,软编织袋装的化肥面粉,捏轻了掉,捏重了直接扯破袋子,漏一地黄粉,清理都得大半天。
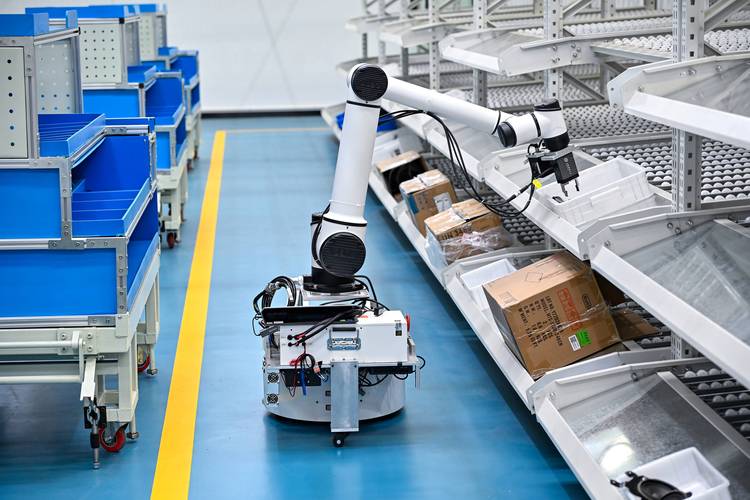 车间现场工业码垛机器人作业图
卡脖子的都是细节活
说实话,工业码垛设备做了这么多年,原理人人都懂,难就难在细节上。最核心的就是两个地方,一个是末端重复定位精度,一个是场景适配抓手。
重复定位差个一毫米,堆十层偏一厘米,堆二十层就偏出托盘了,直接倒。我见过不少小厂家的设备,刚装上还行,用了大半年,导轨磨出点间隙,定位直接偏了,工人每天上班第一件事就是调参数,调半小时才能开工,活活耽误产能。
抓手更讲究。针对软袋的抓手得用防滑橡胶,受力面要宽,不能只夹两个边,不然肯定破。针对纸箱的就得用真空吸盘,吸起来稳,还不会压坏纸箱的楞,卖相也好看。
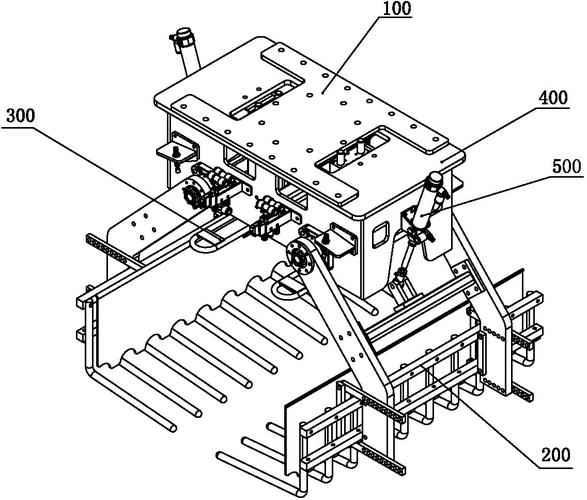 工业码垛机器人末端抓手结构图
不过话说回来,现在很多新入行的老板,总想着省钱买便宜设备,用一年下来,换抓手换导轨,修电机,算下来花的钱比当初买个好设备还多,还耽误生产,懊恼得不行。
这件事其实和每个人有关
 这件事其实和每个人有关
你可能会说,这不就是工厂里的事,跟我有啥关系?其实不然。你超市买的面粉,网购的快递,楼下便利店卖的瓶装水,哪一样不是码垛完运过来的。原来没有自动化码垛的时候,招工难,物流成本压得厂子喘不过气,很多小厂子撑不下去,货价也就跟着涨。现在有了稳定的码垛设备,产能上去了,成本降下来了,终端卖的货也就更平价。
更重要的是,原来干码垛的工人,一天扛个几百袋上吨重的货,干个十年八年,腰间盘突出静脉曲张都是常见病,现在设备干完大部分活,工人只需要日常点检,换个抓手,调整下程序,活轻松了太多,工伤也少了。
当然现在还有没解决的问题。比如异形包装的货,比如不规则形状的配件,混装的非标纸箱,重心每箱都不一样,机器人还是抓不准,现在还得靠人工堆。没法完全替代人。我上次见过一家做陶瓷餐具的厂子,一箱里装的不同尺寸的碗碟,重心每箱都变,机器人堆十箱得倒三箱,最后还是留了一个熟手专门堆这种货。
其实工业里的进步从来都不是什么惊天动地的大事,就是把一件一件堆箱子这样的小事,慢慢磨,慢慢改,让干活的人轻松点,让出来的货稳一点。就够了。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:逛车间聊工业码垛:堆箱子里藏着的硬功夫
文章链接:https://www.zystgy.cn/a/61441