别被“机器人”三个字忽悠了
很多没进过车间的朋友,一听见工业机器人,就想起电影里会走路会聊天的人形机器人,能帮你做家务还能打坏人。不对。现在车间里99%的工业机器人,就是多关节机械臂。就六个关节,连个腿都没有,固定在地上或者导轨上,干的就是重复的活。
说穿了原理很好懂:每个关节都装了伺服电机,能精准控制转多少度,关节之间装了减速机放大扭矩,末端装你需要的工具——装焊枪就是焊工,装吸盘就是搬运工,装抓手就是装配工,整个胳膊的动作提前输进控制柜的控制系统里,通电之后一遍一遍按既定路线走,饿了不用吃饭,累了不用休息,只要精度不跑,就能一直干下去。
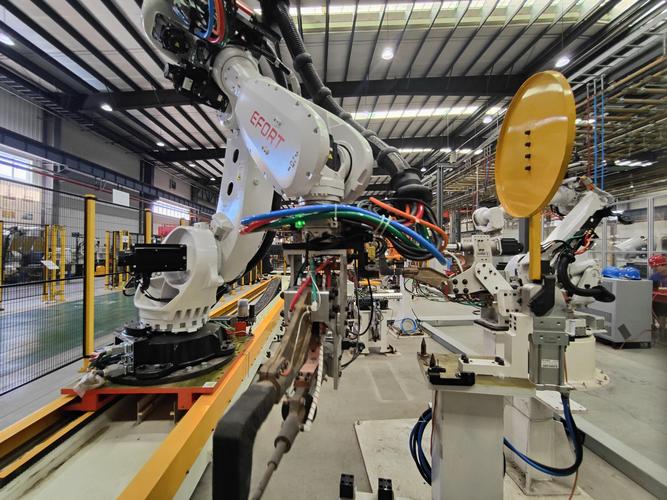
你别看着结构简单,它能干的活,人真不一定干得了。比如给高端手机屏幕打磨,要求精度控制在0.01毫米以内,人盯着磨一天,眼睛都要熬出血,它干一天出来,个个符合要求,误差都不带超的。
造一台靠谱的工业机器人,难点到底在哪?
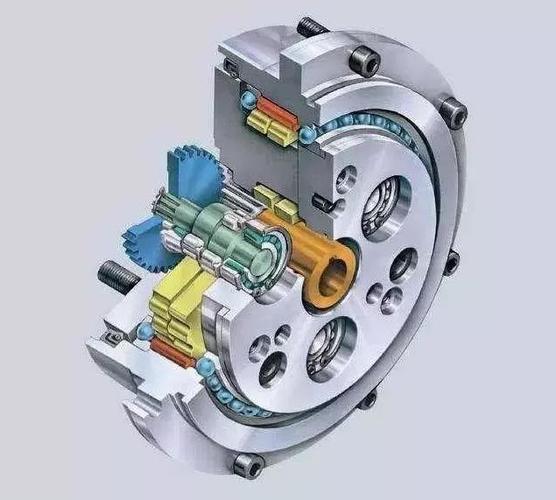
不少人说,不就是几个铁疙瘩加电机吗?怎么还会有卡脖子的说法?说实话,核心难点真不是做外壳,也不是做伺服电机,是藏在每个关节里头的高精度减速机。
为啥非得要减速机?伺服电机转得很快,扭矩很小,你让它直接带机械臂,根本搬不动重物,还转得太快根本控制不住位置。减速机的作用,就是把电机的高转速降下来,把扭矩放大几十上百倍,同时还要保证转动位置一丝不差。
要求有多苛刻?一台100公斤负载的工业机器人,关节减速机的回程间隙要控制在几角分以内——什么概念?一个圆分成360度,一度等于60角分,间隙才不到1角分,说白了就是你正着转过去再转回来,总误差连头发丝的十分之一都不到。还要保证几十万次循环动作之后,间隙不会磨大,精度不会掉。这个要求对材料、热处理、齿轮加工的精度,真的是吹毛求疵。
除了减速机,还有个容易被忽略的难点就是惯量匹配。啥意思?你的机械臂越长,末端拿的东西越重,甩起来的惯性就越大。要求系统发命令停在某个位置,它必须说停就停,不能晃个两三秒才稳得住。换成人类比就是,你伸手去拿桌上的笔,不能晃半天才能碰到笔尖,对吧?这个不光是结构设计要算得准,控制参数也要一个个调好久,早年国产机器人就是这里调不好,高速运行的时候抖,用个两三年精度掉得厉害,现在慢慢追上来了,真的不容易。
工业机器人真的抢了工人的饭碗吗?
这是我被外行问得最多的一个问题。我每次都摇头。真不是。你去传统焊装车间待十分钟,闻闻焊烟味,看看弧光烤得人脱皮的皮肤,一天站八个小时重复同一个动作,现在年轻人谁愿意干这种活?机器人干的,本来就是没人愿意抢的苦活、累活、危害大的活。
确实有岗位被替代,但原来干这些活的工人,大多转去做调试机器人、维护产线的工作,工资反而比原来更高了。
还有个常见误区,很多老板一听说工业机器人能省人,脑子一热砸大价钱买一堆回来,结果放着落灰。为什么?他以为买了机器人就能一劳永逸,其实不对。传统工业机器人要换产品,就得重新示教编程,很多小厂子根本养不起会调机器人的工程师,产品换个型号,机器人就动不了,只能扔在角落吃灰。我上个月就见了一台,买了三年,通电时间加起来不超过一百小时。真的可惜。
不过话说回来,这两年出的协作机器人比原来友好多了,你拽着机械臂走一遍路径,它自己就记住了,不用写复杂的代码,小厂子也能用得起玩得转。就是负载小一点,精度比传统工业机器人低一点,刚好适合现在小批量多品种的生产需求,也算找对了方向。
其实啊,工业机器人本质就是个升级款的生产工具,和一百年前工人用的扳手、车床没什么本质区别,只是更灵活,更能扛苦活累活。它不是什么遥不可及的黑科技,也不是抢饭碗的洪水猛兽。合适的活给它干,就能帮你省不少心,不合适的活硬上,只能交学费。就这么简单。