2026-09-15 10:39:46 作者:网编
分类:文章
很多做自动化项目的工程师,都栽过伺服电机的坑。选型选不对,调试调半年,设备跑起来要么抖,要么定位不准,换了好几个品牌还是不行。其实真不是电机的问题,是你从根上就错了。
为什么你的伺服电机总是出问题?
大部分人选型,只会看功率和扭矩对不对得上,剩下的全凭经验拍脑袋。我去年在东莞接的一个新能源动力电池封装线改造项目,甲方一开始图便宜,用了某国产品牌低价款伺服,功率扭矩都够,就是切出来的封装膜总是歪10丝左右,调了半个月还是不行,差点耽误了客户量产。
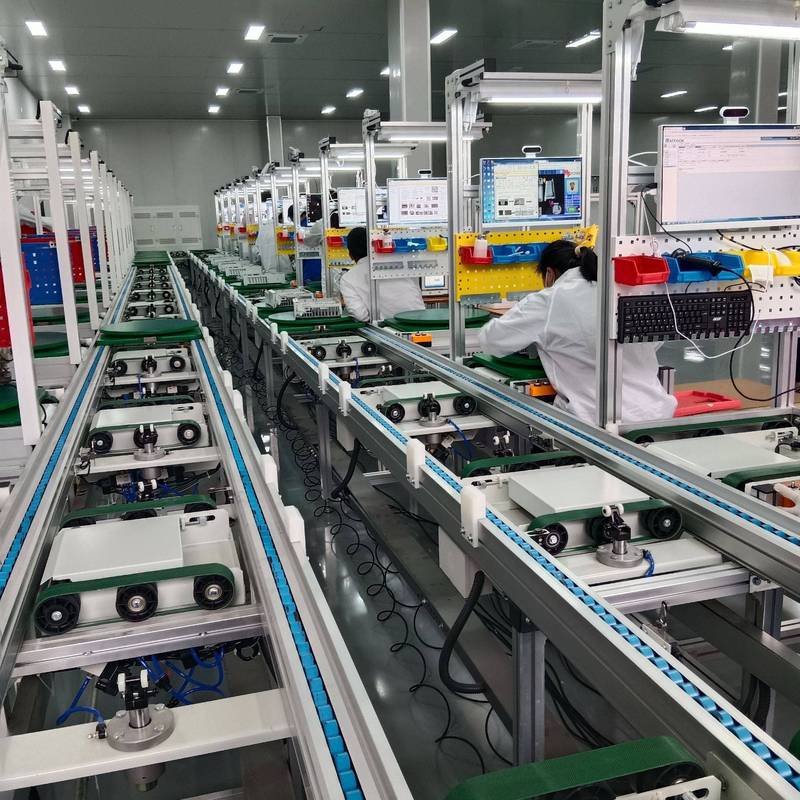 动力电池生产线伺服电机安装实拍
问题出在哪?惯量不匹配。很多新手连惯量是什么都搞不清楚,更别说匹配了。
问:伺服电机的惯量匹配到底有什么用?不匹配真的会出大问题吗?
答:说直白点,惯量就是物体转起来的时候,维持当前运动状态的劲儿。电机惯量和负载惯量的比值,直接决定了系统的响应速度和稳定性。比值太大,负载惯量远大于电机,加减速的时候电机控不住,设备就会抖,定位过冲;比值太小,电机惯量比负载大太多,不仅浪费钱,响应速度还上不去。就拿刚才那个封装线来说,甲方选了大惯量电机,比值不对,切刀到位之后总晃,切出来的膜能不歪吗?换了同功率低惯量型号,一次就成了。
问:新手选型,最容易忽略的参数是什么?
答:十有八九是编码器分辨率。现在很多厂商吹23位、25位高精度编码器,很多人觉得位数越高越好,无脑加钱上。真没必要。你做普通的输送线定位,17位绝对值编码器绰绰有余,硬上高位数,不仅多花几千块一台的成本,编码器数据量变大,总线延迟反而会升高,纯属花钱买罪受。反过来,你做精密光刻机的工作台定位,那必须上高位数,差一位精度都差好多。选参数,适配场景才是第一位的。
不同场景下伺服电机的选型逻辑
没有万能的伺服电机,只有适合场景的。给你们整理几个常见场景的选型要点,看完直接用:
✅ 高速运动场景(PCB分板、激光打标):选低惯量伺服电机。加减速响应能做到毫秒级,换刀定位不拖泥带水,不会有过冲。
✅ 大负载场景(搬运机器人、冲压机械手):选中高惯量大扭矩伺服。负载本身惯量大,匹配起来不容易共振,运行稳。
✅ 老设备改造场景:优先选脉冲型伺服。接线简单,不用改控制系统的程序,省工期省成本,没必要硬上总线型。
说实话,我见过太多客户为了凑智能自动化的概念,硬上全功能高端伺服,一台多花好几千,最后用的还是最基础的定位功能,完全浪费。
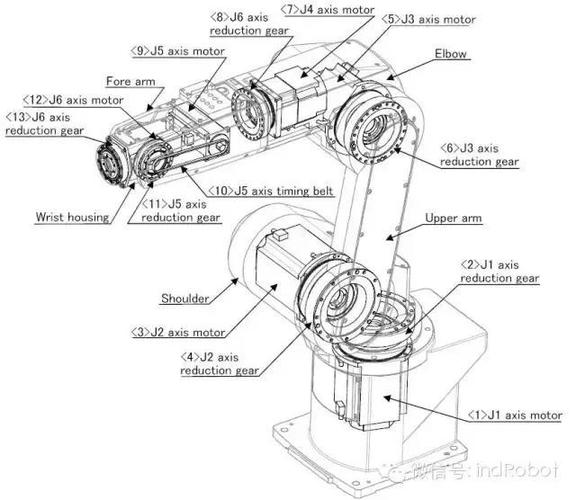 六轴工业机器人关节伺服电机拆解图
不过话说回来,如果你做的是多轴协同的激光切割、新能源卷绕设备,那EtherCAT总线型伺服确实值得上,接线少一半,同步精度高很多,调试也方便,这个钱花得值。
调试伺服电机避坑指南
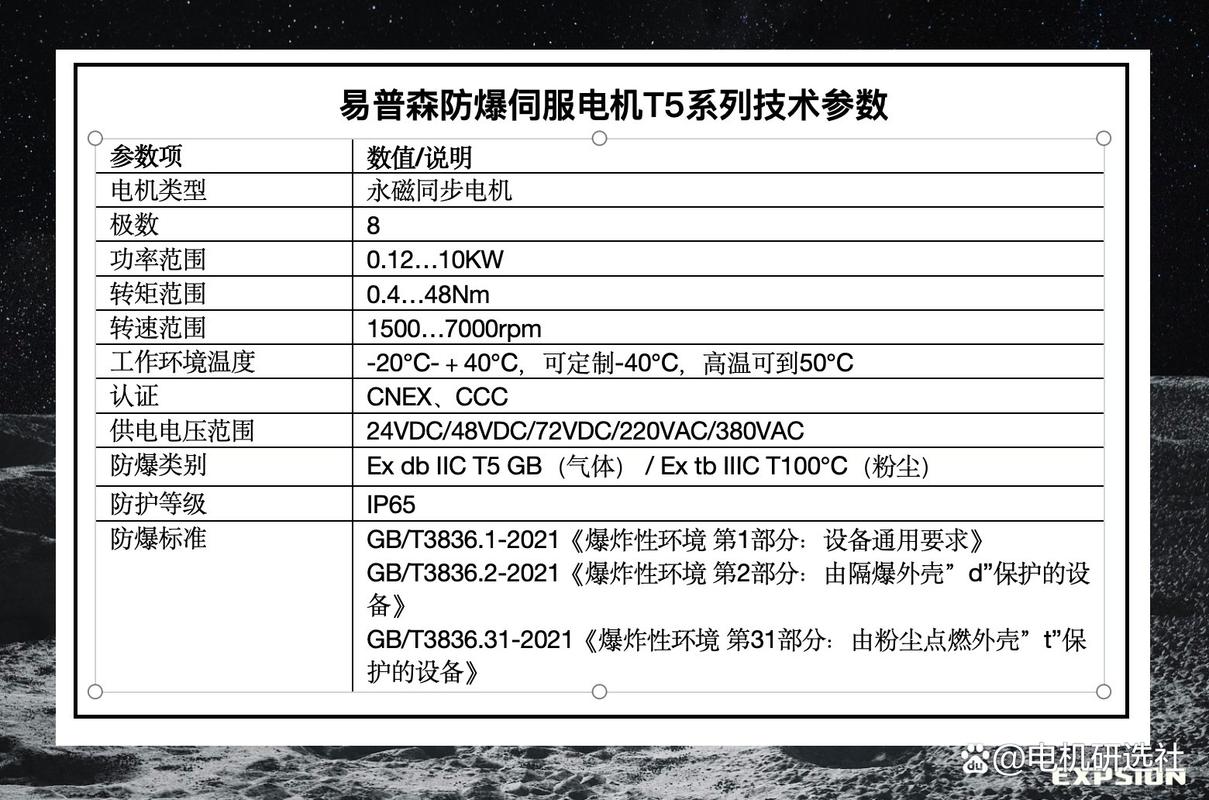 调试伺服电机避坑指南
选型对了,调试错了,照样出问题。我总结了三个最常见的误区,给你们提个醒:
❗ 增益不是越高越好。很多工程师一看定位不准,直接往高了拧增益,结果电机啸叫,震动大,不出半年轴承就磨坏了。合适的增益是什么标准?断电状态下用手推动运动轴,松开之后轴马上稳住,没有来回晃的余振,这就够了。
💡 一定要带负载做自动惯量辨识。现在百分之九十九的伺服电机都带自动辨识功能,很多新手偷懒,空转电机就做辨识,结果参数完全不对,跑起来就是晃。辨识的时候一定要把负载装上,卡榫刀具都别拆,跑一遍出来的参数,比你手动调三天都准。
❗ 编码器线和动力线必须分开走。这个坑我见过不下十次,接线师傅图省事,把动力线和编码器线绑一块走,动力线的强电干扰编码器信号,结果定位乱飘,时不时丢脉冲,查故障查两三天,最后分开走线就好了。
干工业这行,其实就是抠细节,伺服电机看起来简单,一个参数错,全项目都翻车。多踩几次坑就知道,选对调对,比什么大牌都管用。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:工业自动化的心脏:拆解伺服电机选型的那些坑
文章链接:https://www.zystgy.cn/a/59400